
'/%3e%3c/svg%3e)
'/%3e%3c/svg%3e)
'/%3e%3c/svg%3e)
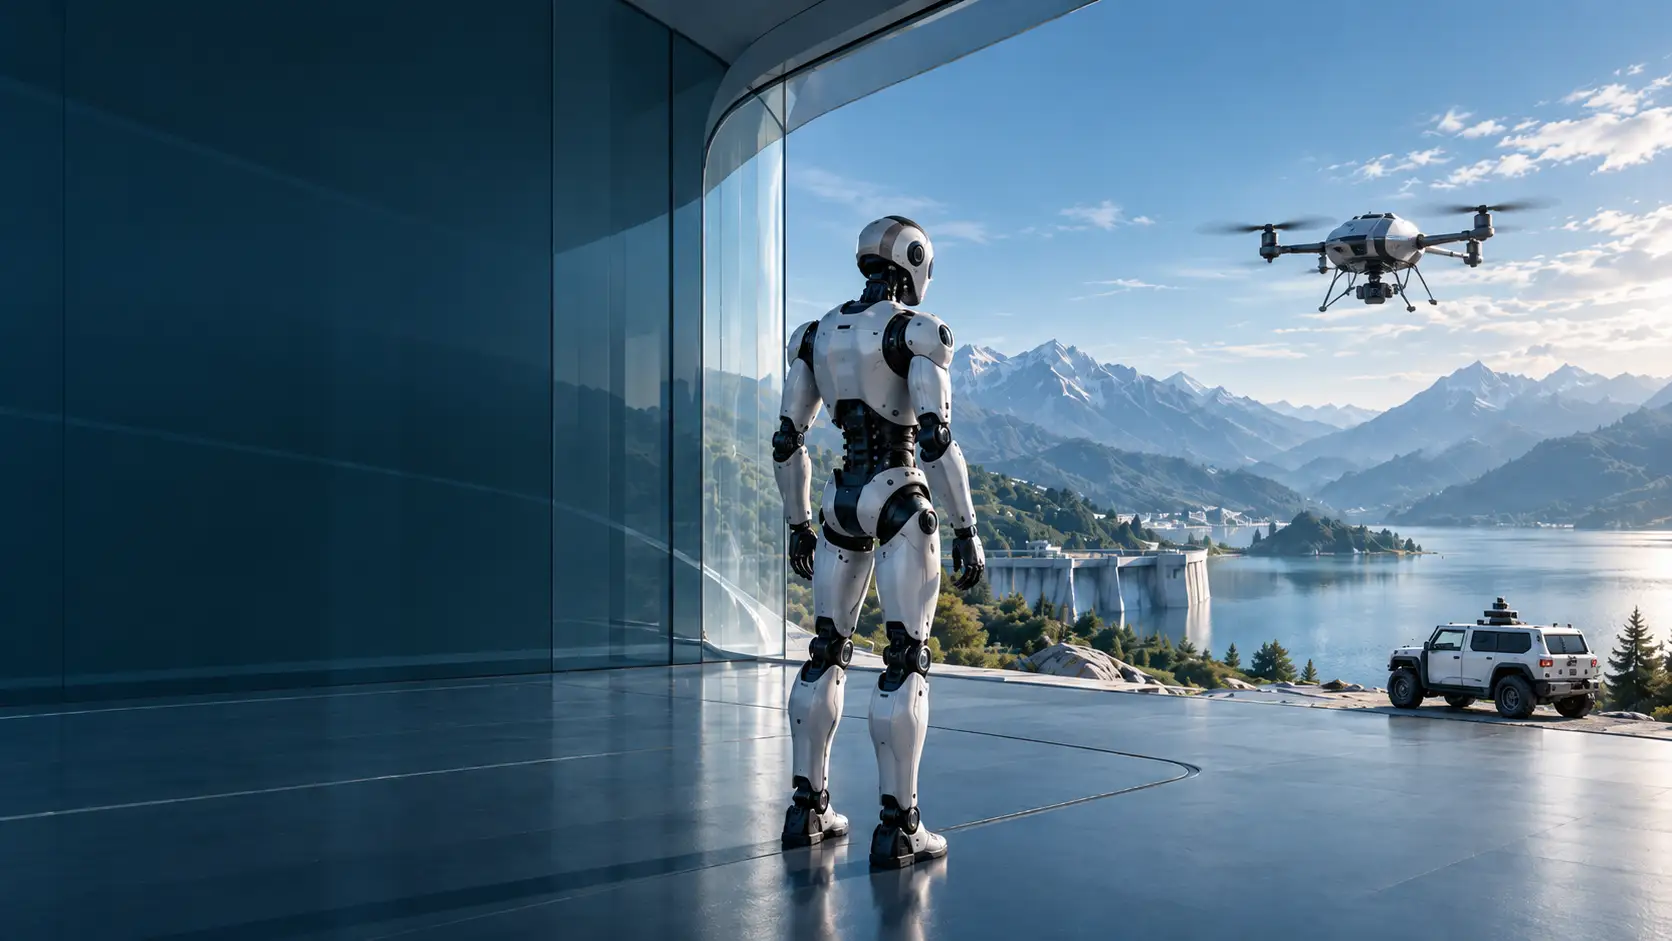
高保真图形渲染引擎
支持任务场景与多模态传感器高保真仿真
具身智能产品研发环境
Phyzoic 是面向机器人、无人船、无人车等无人/智能装备,集建模、仿真、训练、验证、部署、数字孪生于一体的具身智能产品研发环境。
该环境基于MWORKS平台,融合具身智能模型训练与装备系统工程,构建了“物理+信息+智能”三域融合的集成架构,应对具身智能训练数据与工程化挑战,加速具身智能装备研发与应用落地。
支持任务场景与多模态传感器高保真仿真
支持多学科系统高保真建模仿真与大规模并行训练
提供开放的接口体系、可扩展的插件机制
贯通物理建模、仿真训练与系统验证,覆盖研发关键环节
规模化生成训练与评测数据
基于高保真物理仿真与可编程渲染管线,通过场景配置、域随机化、批量仿真和自动标注,生成 RGB、深度、语义分割等多模态、多视角训练数据,缓解真实数据采集成本高、标注困难和长尾场景不足等问题。
加速智能策略迭代
通过强化学习、模仿学习、多实例并行仿真及环境随机化,加速策略训练与评测,提升模型对真实环境的适应能力和 Sim2Real 迁移效果。
构建具身模型与系统工程一体化验证体系
基于统一虚拟任务场景,协同接入机器人本体模型、算法、控制软件与控制器硬件,开展从本体设计到模型在环、软件在环与硬件在环的系统级验证,降低实物联调风险。
虚实融合协同演进
在模型训练和一体化工程验证的基础上,平台可进一步连接真实产品及其运行数据。通过Real2Sim,将真实运行中的典型工况、异常状态和任务问题带回虚拟环境,用于场景复现、模型校准和算法再验证;通过 Sim2Real,将经过验证的模型、参数和策略更新至真实产品,逐步形成持续优化的闭环。
覆盖多类智能装备,拓展多元应用场景
面向行走、操作与交互任务,融合机械、电驱、控制、能量与热管理等多学科模型,支撑大规模并行仿真训练与合成数据生成,构建虚实融合数据集,加速具身基础模型与世界模型迭代。进一步支撑机器人本体轻量化设计、整机性能优化,以及真实任务工况下的可靠性与耐久性验证,贯通具身模型训练、算法开发与整机验证的研发全流程,加速人形机器人在工厂、家庭等真实场景中落地。
面向巡检、运输与协同飞行,融合飞行器动力学、控制算法、电机电控等多学科系统与任务环境,贯通部件、整机与任务层级的高保真仿真、训练与验证。支持自主飞行策略与整机系统协同优化,在复杂工况下综合评估飞行性能、能耗与控制效果,加速无人飞行器研发与应用。
面向智慧能源、工业设施与复杂物理系统,融合多学科机理模型、运行数据与智能算法,构建映射真实系统状态与行为的数字孪生。在虚拟环境中推演工况、预测响应、验证方案,贯通设计验证、运行优化与预测性维护,支撑物理系统全生命周期的性能提升与能效优化。
面向以具身智能工程机械为代表的智能/无人车辆,贯通具身智能模型算法、科学计算与机械、电气、液压、控制、热管理等多学科系统工程。将感知决策、整机执行与作业环境纳入统一仿真,支撑从自主行驶到挖掘、装载等复杂作业的训练与验证,将具身智能拓展至更广泛的无人智能装备。
以开放架构连接技术与伙伴,促进生态协同
通过开放合作与行业生态,推动具身智能的应用落地
'/%3e%3crect%20id='圆角矩形_698'%20data-name='圆角矩形%20698'%20class='cls-2'%20width='14'%20height='2'%20rx='1'%20ry='1'/%3e%3c/svg%3e)

'/%3e%3c/svg%3e)
'/%3e%3c/svg%3e)
'/%3e%3c/svg%3e)

'/%3e%3cpath%20id='形状_929_拷贝'%20data-name='形状%20929%20拷贝'%20class='cls-2'%20d='M1827.78,535.8a2.29,2.29,0,0,1,2.34,2.315v13.895l-3.51-2.316h-12.86a2.284,2.284,0,0,1-2.34-2.316V546.61h13.25a3.117,3.117,0,0,0,3.12-3.087V535.8Z'%20transform='translate(-1806.16%20-528.781)'/%3e%3c/svg%3e)
'/%3e%3cpath%20id='形状_929_拷贝'%20data-name='形状%20929%20拷贝'%20class='cls-2'%20d='M1827.78,512.8a2.29,2.29,0,0,1,2.34,2.315v13.895l-3.51-2.316h-12.86a2.284,2.284,0,0,1-2.34-2.316V523.61h13.25a3.117,3.117,0,0,0,3.12-3.087V512.8Z'%20transform='translate(-1806.16%20-505.781)'/%3e%3c/svg%3e)

